Fritz Lang 1927-es sci-fi klasszikusa közel száz évvel ezelőtt vetette fel az emberre megszólalásig hasonlító gépek kérdését. A mai humanoid robotok már járnak, tárgyakat kezelnek és tanulnak, de mennyire kerültünk közel a filmben elképzelt mesterséges emberhez?
1927-ben, amikor Fritz Lang Metropolis című filmje a mozikba került, az ember alakú, önállóan cselekvő robot még teljes egészében a tudományos fantasztikum világához tartozott. Az elektromos gépek már átalakították az ipart, a gyárakban egyre nagyobb szerepet kaptak az automatizált berendezések, és a mérnökök olyan szerkezetekkel kísérleteztek, amelyek egyszerű emberi mozdulatokat tudtak utánozni, de egy járni, beszélni és önálló döntéseket hozni képes mesterséges ember megalkotásához hiányzott a szükséges technológia. Lang filmje mégis olyan kérdéseket fogalmazott meg a robotikáról, a mesterséges intelligenciáról és az emberi társadalom jövőjéről, amelyekkel a kutatók és mérnökök ma is foglalkoznak.
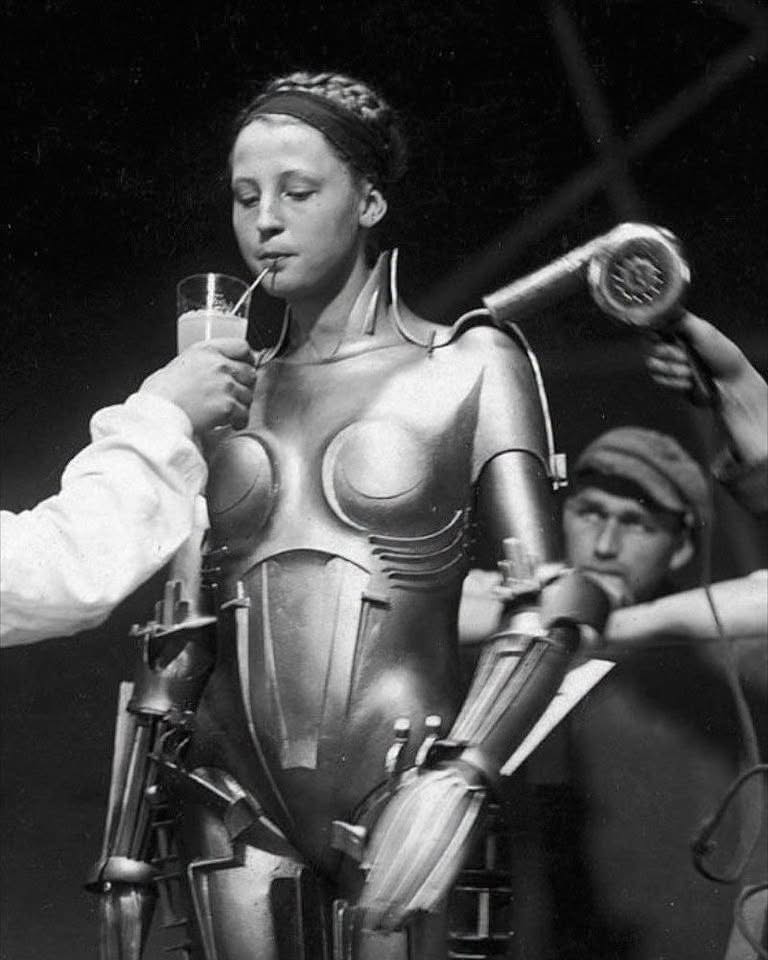
Bizony meleg volt a robotjelmez: forgatás közben Brigitte Helm német színésznőt a stáb tagjai egy itallal és hajszárítóval próbálják enyhíteni a jelmez viselésével járó megterhelést. Helm mindössze 17 éves volt a forgatás kezdetén, és két egymással szemben álló szerepet alakított: Mariát, a munkások között reményt és megbékélést hirdető fiatal nőt, valamint annak mesterséges másolatát, amelyet a filmben Maschinenmenschnek, vagyis gépembernek neveztek. A merev, fémnek látszó anyagból készült jelmez hosszú órákon át korlátozta a mozgását, miközben Lang a tökéletes felvételek érdekében újra és újra megismételtette a jeleneteket.
A Metropolis gépembere a történet szerint képes felvenni egy ember külsejét, utánozni a mozgását és viselkedését, sőt a környezetében élők számára gyakorlatilag megkülönböztethetetlenné válik az eredeti személytől. A film készítői ezzel jóval túlmentek azon, amit a kor mechanikai és elektromos technológiája lehetővé tett. Az 1920-as években már léteztek távirányított szerkezetek és különféle automaták, az emberi viselkedés gépi utánzásához szükséges számítógépek, érzékelők és mesterséges intelligencia azonban még évtizedekre voltak a megvalósulástól.
Még maga a robot szó is viszonylag új volt. Karel Čapek cseh író 1920-ban bemutatott R.U.R. című színdarabja terjesztette el a kifejezést, amely a kényszermunkára utaló cseh robota szóból származik. Čapek robotjai eredetileg mesterségesen előállított, biológiai alapú munkások voltak, és csak később vált általánossá az a kép, amely a robotot fémből, motorokból és elektromos áramkörökből álló gépként ábrázolja. A Metropolis már ezt az új, mechanikus emberképet formálta meg, méghozzá olyan látványos módon, hogy a film robotja a következő évszázad sci-fi alkotásainak egyik meghatározó mintájává vált.
Egy újabb sci-fi elem, ami megtörténik
Hiszen olyan sok valóra vált a regényekből és filmekből, pont ez miért ne történne meg: közel száz évvel később az ember alakú robotok már valódi ipari fejlesztési programok középpontjában állnak. A Tesla Optimus, a Figure robotjai, a Boston Dynamics Atlas rendszere és a kínai Unitree humanoidjai mind azt a célt követik, hogy a gépek képesek legyenek az ember számára kialakított környezetben dolgozni. A fejlesztők olyan feladatokra készítik fel őket, mint az alkatrészek mozgatása, a tárgyak kiválogatása, az egyszerű összeszerelési műveletek vagy a raktári és gyártási munkafolyamatok támogatása.
A mai humanoidok mozgása már jelentősen meghaladja a korábbi generációk képességeit. Egyes robotok képesek futni, ugrani, egyensúlyukat visszanyerni, lépcsőn közlekedni és összetett mozdulatsorokat végrehajtani. A Boston Dynamics elektromos Atlas robotja például olyan testfelépítéssel rendelkezik, amelynek ízületei bizonyos irányokban az emberi mozgástartományon túl is elfordulhatnak, miközben a fejlett vezérlőrendszer folyamatosan korrigálja a test helyzetét. Az Unitree gépei látványos dinamikus mozgásokra képesek, a Figure pedig a robotok tárgykezelési és munkavégzési képességeinek fejlesztésére helyezi a hangsúlyt. És a fejlesztésük rohamtempóban folyik.
Ezek a teljesítmények azonban gyakran ellenőrzött környezetben, előre meghatározott feladatok során születnek. Egy robot számára a járás vagy az ugrás bizonyos szempontból könnyebben megoldható, mint egy ismeretlen konyhában rendet rakni, különböző méretű és anyagú tárgyakat biztonságosan megfogni, vagy felismerni, hogy egy ember éppen segítséget kér, esetleg csak véletlenül mozdult a közelében. A mindennapi környezet rendkívül változatos, és olyan helyzeteket teremt, amelyeket lehetetlen egyenként előre beprogramozni. Ezért ma már az MI alapú tanulás elsődleges az ilyen felhasználású robotoknál.
A robotika egyik legnehezebb problémája ma is az emberi kéz képességeinek reprodukálása. Az emberi kéz számos ízületet, izmokat, inakat és érzékelő idegvégződéseket használ, miközben a tárgyak megfogásához szükséges erőt szinte észrevétlenül szabályozza. Egy tojás felemelése, egy cipőfűző megkötése vagy egy vékony papírlap felvétele olyan finom érzékelést és mozgásvezérlést követel, amely a legfejlettebb robotkezek számára is komoly kihívás. A mérnökök ezért tapintásérzékelőkkel, mesterséges inakkal, új aktuátorokkal és gépi tanulási módszerekkel próbálják megközelíteni az emberi kézügyességet.
A másik alapvető nehézség az intelligencia és a fizikai cselekvés összekapcsolása. A nagy nyelvi modellek és a látási-nyelvi-cselekvési modellek fejlődése lehetővé tette, hogy a robotok egyre összetettebb utasításokat értelmezzenek, képi információk alapján azonosítsanak tárgyakat, és korábban megtanult mozgásmintákból új feladatmegoldásokat állítsanak össze. A kutatás egyik fontos iránya az úgynevezett megtestesült mesterséges intelligencia, amelyben a gép a környezetével való fizikai kapcsolat révén tanul, és a döntéseit a szenzoroktól érkező folyamatos visszajelzések alapján módosítja.
Persze az eszméletlen tempójú fejlődés ellenére a mai rendszerek általános alkalmazkodóképessége még messze elmarad az emberétől. Egy robot sikeresen megtanulhat több tucat tárgyat kezelni egy gyártósoron, de ha váratlanul megváltozik a világítás, a tárgyak elhelyezkedése vagy a munkakörnyezet, a teljesítménye jelentősen romolhat. Az ember ezzel szemben korábbi tapasztalatait rendkívül rugalmasan alkalmazza olyan helyzetekben is, amelyekkel még soha nem találkozott. De ne kegyenek kétségeink: pár év és már az ilyen nehézségek sem elentenek majd akadályt.
2026-ban már konkrét példákat is találunk arra, hogyan kerülnek át ezek a fejlesztések a laboratóriumokból a gyakorlati alkalmazások felé. A Boston Dynamics januárban bemutatta az Atlas gyártásra szánt változatát, szeptemberben pedig a Hyundai amerikai autógyára mellett megnyílt az a robotikai központ, ahol a gépeket valódi gyártási feladatokra, többek között alkatrészek rendezésére és előkészítésére tanítják. A Hyundai tervei szerint 2028-tól kezdődhet az Atlas fokozatos üzemi alkalmazása.
A Figure 2026 januárjában bemutatott Helix 02 rendszere már a robot teljes testének mozgását egy összekapcsolt tanuló rendszerrel vezérli. A vállalat demonstrációjában egy humanoid négy percen keresztül önállóan végzett egymásra épülő műveleteket egy konyhában: edényeket pakolt ki a mosogatógépből, átvitte őket a helyiség másik részébe, majd újabb tárgyakat helyezett a gépbe. A bemutatóban 61 egymást követő mozgási és tárgykezelési művelet szerepelt.
Az ember másolata
A Metropolis robotjának tervezője nem azonban már nem a mozgásra és a mechanikai képességekre koncentrál. A filmben Rotwang feltaláló olyan gépet alkot, amely egy konkrét ember külsejét és viselkedését képes átvenni, majd az eredeti személy helyébe lépve befolyásolja a környezetét. Ez a gondolat ma már a mesterséges intelligencia, a robotika és a digitális személyazonosság kutatásának határterületére vezet.
Az emberi arcot, hangot és mimikát utánzó technológiák külön-külön már léteznek. A digitális képgenerálás és hangszintézis segítségével egy mesterséges rendszer képes egy valódi személy megjelenését vagy beszédét meggyőzően utánozni, miközben a robotikában egyre kifinomultabb arckifejezésekre és szemmozgásokra képes humanoid fejeket fejlesztenek. Ezeknek a technológiáknak az egyesítése elvileg olyan robotokat eredményezhet, amelyek külső megjelenésükben és kommunikációjukban nagyon közel kerülnek az emberhez. Egy mesterséges intelligencia képes lehet természetes beszélgetést folytatni, érzelmekre utaló arckifejezéseket felismerni és megfelelő válaszokat megfogalmazni anélkül, hogy bizonyíthatóan emberi értelemben vett tudatos élményekkel rendelkezne. A tudat mibenlétéről és annak mesterséges rendszerekben való lehetséges megjelenéséről permanens vita folyik, és nincs általánosan elfogadott tudományos elmélet vagy megbízható vizsgálati módszer a mesterséges tudat majdani létezésének felmérhetőségéről.
A Metropolis gépembere ráadásul egy további problémát is előrevetített: mi történik akkor, ha az emberek már nem tudják megállapítani, hogy valódi személlyel vagy mesterséges utánzattal találkoznak? A filmben a robotot szándékosan megtévesztésre használják, és a mesterséges Maria viselkedése társadalmi konfliktusokat idéz elő. A mai világban a hasonló veszély elsősorban a digitális térben jelentkezik, ahol mesterségesen létrehozott hang- és videófelvételekkel valós személyeknek tulajdoníthatnak olyan kijelentéseket vagy cselekedeteket, amelyek soha nem történtek meg. Ahol ma érezzük azt a pici természetellenességet, ott az MI videók talán egy éven belül már megkülönböztethetetlenek lesznek a valóságtól. A humanoid robotok elterjedésével ugyanez a kérdés a fizikai környezetben is jelentőséget kaphat, bár egy valós személlyel való összetéveszthetőséget még ma is a lehetetlen kategóriába soroljuk. A tudományos fantasztikumot ez persze nem nagyon érdekli: ennek a nyilvánvaló abszurd volta ellenére gyakran olyan lehetőségeket vizsgál, amelyek az adott korban még nem megvalósíthatók, sőt ez a lételeme, és ezek a történetek később hatással lehetnek a mérnökök gondolkodására. A Metropolis alkotói nem ismerték a neurális hálózatok, a modern számítógépek vagy a gépi látás működését, mégis felismerték, hogy egy emberi képességekkel rendelkező gép megjelenése alapvető kérdéseket vetne fel a munkáról, a hatalomról és az emberi kapcsolatokról.
A film társadalmi háttere ebből a szempontból legalább olyan aktuális, mint a robot megjelenése. Lang futurisztikus városában a gazdag vezetőréteg kényelme a föld alatt dolgozó munkások kimerítő munkájára épül, a gépek pedig egy olyan ipari rendszer részei, amelyben az ember egyre inkább felcserélhető munkaerővé válik. A mai robotikai fejlesztések szintén felvetik a kérdést, hogy az automatizálásból származó gazdasági előnyök hogyan oszlanak majd meg, milyen munkakörök alakulnak át, és milyen új képességekre lesz szükség a következő évtizedekben.
Mint ahogy korábbi cikkekben már tárgyaltuk, a technológia története alapján az automatizálás rendszerint átalakítja a foglalkozások szerkezetét, miközben új tevékenységeket is létrehoz. A humanoid robotok esetében azonban a változás lehetséges kiterjedése nagyobb lehet, mivel az ilyen gépeket eleve arra tervezik, hogy sokféle emberi munkakörnyezetben használhatók legyenek. Ha egy robot ugyanazokat az ajtókat, szerszámokat, lépcsőket és munkafelületeket tudja használni, mint az ember, akkor a meglévő infrastruktúra jelentős átalakítása nélkül is beilleszthető lehet különböző munkafolyamatokba. Ennek gazdasági megvalósíthatósága azonban az ár, a megbízhatóság, az energiafogyasztás, a karbantartás és a biztonság kérdéseitől függ.
A Metropolis robotját Walter Schulze-Mittendorff szobrász tervezte, aki Brigitte Helm testéről készített gipszminta alapján alakította ki a jelmez elemeit. A valódi fémet túl nehéznek és nehezen viselhetőnek találták, ezért egy formázható, megkeményedő faalapú tömítőanyagot alkalmaztak, amelyet fémes hatású bevonattal láttak el. A robot tehát még a film világán kívül is mérnöki kompromisszumok eredménye volt: az alkotóknak olyan szerkezetet kellett készíteniük, amely emberi testre illeszthető, megfelelően mozog, és közben megőrzi a gép illúzióját. Közel egy évszázaddal később a robotikai mérnökök hasonló alapvető problémákkal foglalkoznak, immár valódi motorokkal, érzékelőkkel, akkumulátorokkal és mesterséges intelligenciával. A gépeknek megfelelően erősnek, könnyűnek, mozgékonynak és energiatakarékosnak kell lenniük, miközben az emberek közelében is biztonságosan kell működniük.
Brigitte Helm 1920-as évekbeli robotjelmeze és a mai humanoidok között így egy közel százéves technológiai fejlődés húzódik. A Metropolis idején még egy embernek kellett eljátszania a gépet, ma pedig a mérnökök azon dolgoznak, hogy a gépek minél több emberi tevékenységet tudjanak önállóan elvégezni, és még az is lehet, hogy egyszer majd önmagukat alakítják egy modern robottörténetben?
1. Metropolis – filmtörténeti források
Metropolis – filmtörténeti dokumentáció (PDF) – A forgatás időpontjai, a szereplők, a robotjelmez és a film készítésének körülményei. A forgatás 1925. május 22-től 1926. október 30-ig tartott.
Cinémathèque française – Metropolis (1927) – Brigitte Helm kettős szerepe, Walter Schulze-Mittendorff robottervező munkája és a film alkotói.
Shot in Berlin – Metropolis – Forgatási helyszínek, eredeti gyártási adatok és bemutató.
2. Modern humanoid robotok – 2026
Boston Dynamics – New Atlas Robot (2026. január 5.) – Az elektromos Atlas gyártásra szánt változata és ipari alkalmazásai.
Boston Dynamics – Robotics Metaplant Application Center (2026. szeptember 21.) – A humanoidok valódi gyártási környezetben történő tanítása.
Figure AI – Helix 02: Full-Body Autonomy (2026. január 27.) – Négyperces autonóm konyhai feladat, 61 egymást követő művelet, tapintásérzékelés és teljes testet irányító neurális hálózat.
Hyundai – AI Robotics Strategy (2026) – Az Atlas tervezett ipari alkalmazása 2028-tól.